Hybrid CI
A verificação de hardware avalia o processador isoladamente, enquanto projetos de CI de software, como o KernelCI, partem do princípio de que o hardware abaixo já é estável. Entre os dois existe uma zona intermediária: defeitos que só aparecem quando um sistema operacional completo roda sobre o núcleo, como falhas sutis de MMU, problemas no controlador de interrupções ou erros de coerência de cache. Um núcleo pode passar em todos os testes de conformidade e ainda assim não conseguir inicializar o Linux.
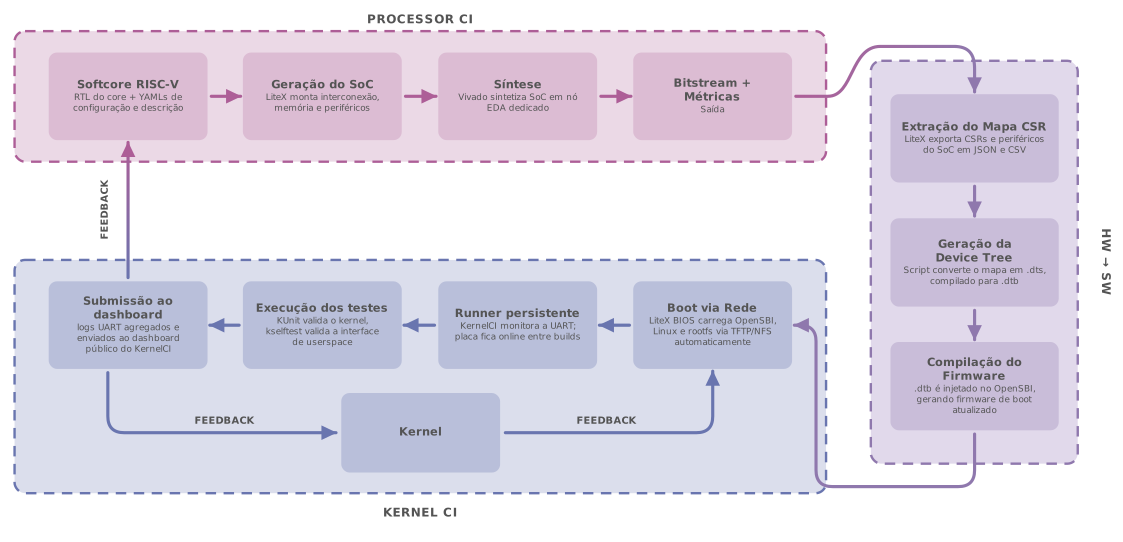
O Hybrid CI é nossa resposta a essa lacuna. Ele estende o Processor CI para formar um único laço de integração contínua, no qual um soft-core em evolução e uma pilha de software em evolução são exercitados um contra o outro em hardware real a cada commit. Chamamos essa abordagem de CI híbrido de HW/SW.
Dois princípios
O laço se apoia em duas ideias que o diferenciam do fluxo usual de prototipação em FPGA.
A primeira é a coevolução bidirecional. Normalmente o software é tratado como uma suíte de regressão fixa, executada contra um hardware em evolução, de modo que apenas o hardware está em desenvolvimento. Aqui os dois lados têm o mesmo peso: os resultados dos testes orientam o fluxo de hardware, e mudanças no hardware disparam uma nova validação do software que roda sobre ele.
A segunda é o hardware real como runner persistente de CI. Em vez de colocar um projeto na placa, verificá-lo e removê-lo, o soft-core hospedado na FPGA permanece disponível entre as compilações e se comporta como qualquer outro runner de um sistema de CI de software, sempre pronto para receber implantações e devolver resultados.
Do commit ao boot do Linux
Um commit em um núcleo dá início ao fluxo de hardware. O gerador de SoCs LiteX constrói o sistema completo a partir de uma descrição em YAML, abrangendo núcleo, memória, interconexão e periféricos. Em seguida, o Vivado sintetiza o projeto em um nó de compilação dedicado, o que leva de 5 a 25 minutos e também produz as métricas físicas do projeto: uso de LUTs e flip-flops, estimativa de potência e frequência máxima.
A transferência entre os dois fluxos é a etapa mais delicada. Cada compilação altera o mapa de memória, e o software precisa acompanhar essa mudança. O pipeline automatiza esse processo: o LiteX exporta o mapa dos registradores de controle e status em JSON e CSV, um script reconstrói a topologia do hardware em um Device Tree, e o .dtb compilado é injetado na construção do OpenSBI para gerar um fw_jump.bin personalizado. Assim, o kernel nunca inicializa com uma descrição desatualizada, o que elimina os tradicionais kernel panics causados por descrições estáticas obsoletas.
Com o bitstream gravado via JTAG, a placa se torna um runner ativo. A BIOS do LiteX carrega o OpenSBI, o kernel Linux e o sistema de arquivos raiz por TFTP e NFS, sem que nenhum cartão SD precise ser gravado manualmente. Quando o kernel chega ao espaço de usuário, as ferramentas do KernelCI assumem o controle, monitoram o console serial para validar o teste de fumaça do boot e iniciam as suítes de regressão.
O que executamos sobre o núcleo
O lado de software usa um kernel Linux mainline não modificado, sem correções específicas de placa, e um espaço de usuário mínimo gerado com o Buildroot. A validação executa 117 suítes de teste do KUnit, que cobrem estruturas de dados internas, algoritmos criptográficos, sistemas de arquivos e APIs de baixo nível do kernel, além de módulos do kselftest voltados a hotplug de CPU, estado da FPU e consumo de memória. Os logs seriais são convertidos em JSON e publicados nos mesmos painéis do KernelCI que os mantenedores do kernel já utilizam.
Resultados atuais
Avaliamos seis núcleos RISC-V em três placas do laboratório: Digilent Arty A7-100T, Digilent Nexys 4 DDR e OpenSource SDR Lab Kintex-7. VexIIRiscv, CVA6, NaxRiscv e Rocket inicializaram o Linux mainline e passaram na suíte completa, sendo que o Rocket também foi avaliado em configurações de dois e quatro núcleos. BlackParrot e OpenC906 não chegaram à fase de validação no nível do sistema operacional: o primeiro por um erro de síntese e integração no LiteX e o segundo por uma exceção durante a transferência de controle do OpenSBI.
A demonstração mais clara da metodologia veio do Rocket com quatro núcleos. Ele passou em todas as suítes nas configurações de um e dois núcleos, mas falhou de forma consistente no teste printk-ringbuffer do KUnit, que estressa o acesso concorrente à memória entre threads. Verificamos que o bitstream atendia a todas as restrições de temporização e que os wrappers de interconexão eram idênticos aos da configuração estável de dois núcleos, o que aponta para um caso extremo no protocolo de coerência de cache ou no modelo de consistência de memória. É um defeito que nem a simulação RTL de um único núcleo nem os testes de conformidade tradicionais conseguem observar, e que só aparece sob uma carga multicore no nível do sistema operacional.
Próximos passos
O Processor CI já dá suporte à síntese e à simulação RTL de mais de 100 núcleos RISC-V, e o próximo objetivo é levar essa escala para a validação no nível do sistema operacional. Também pretendemos combinar essa matriz ampliada com plataformas FPGA maiores, como a Xilinx VC709, para alcançar topologias multicore mais complexas, e integrar ao laço suítes formais de conformidade arquitetural do RISC-V.
Painel do Kernel CI
Nossos resultados não ficam restritos ao laboratório. Fomos o primeiro projeto a reportar resultados periodicamente no painel do KernelCI, e publicamos uma nova rodada de resultados duas vezes por semana, de modo que os boots e as execuções de testes sobre nossos soft-cores RISC-V aparecem onde a comunidade do kernel Linux já busca os resultados de RISC-V. Assim, os mantenedores do kernel podem acompanhar regressões nesses núcleos pela mesma interface web que usam para todas as outras arquiteturas.
Se você gostaria de ver seu hard core ou soft core RISC-V incluído em nosso framework de CI, entre em contato conosco pela página do LSC no LinkedIn.
Artigo
A metodologia, a infraestrutura e a avaliação completa estão descritas em detalhe em:
- Automated OS-Level Verification for RISC-V Softcores: Bridging FPGA and Linux KernelCI — Julio N. Avelar, Marcio Godoi, Ana L. P. Costa, Rodolfo Azevedo e Sandro Rigo. A ser publicado no 37th International Workshop on Rapid System Prototyping (RSP 2026), parte da Embedded Systems Week, Barcelona, Espanha, outubro de 2026.